TUOTESARJAT
Kuusi materiaalinkäsittelysarjaa, yli 70 myynnissä olevaa mallia
Nimelliskuormat 50–6 000 kg. Kun samassa kohteessa toimii useita robotteja, kalustonhallintajärjestelmä JS-SYS-RDS-V2.0 jakaa tehtävät ja suunnittelee reitit.
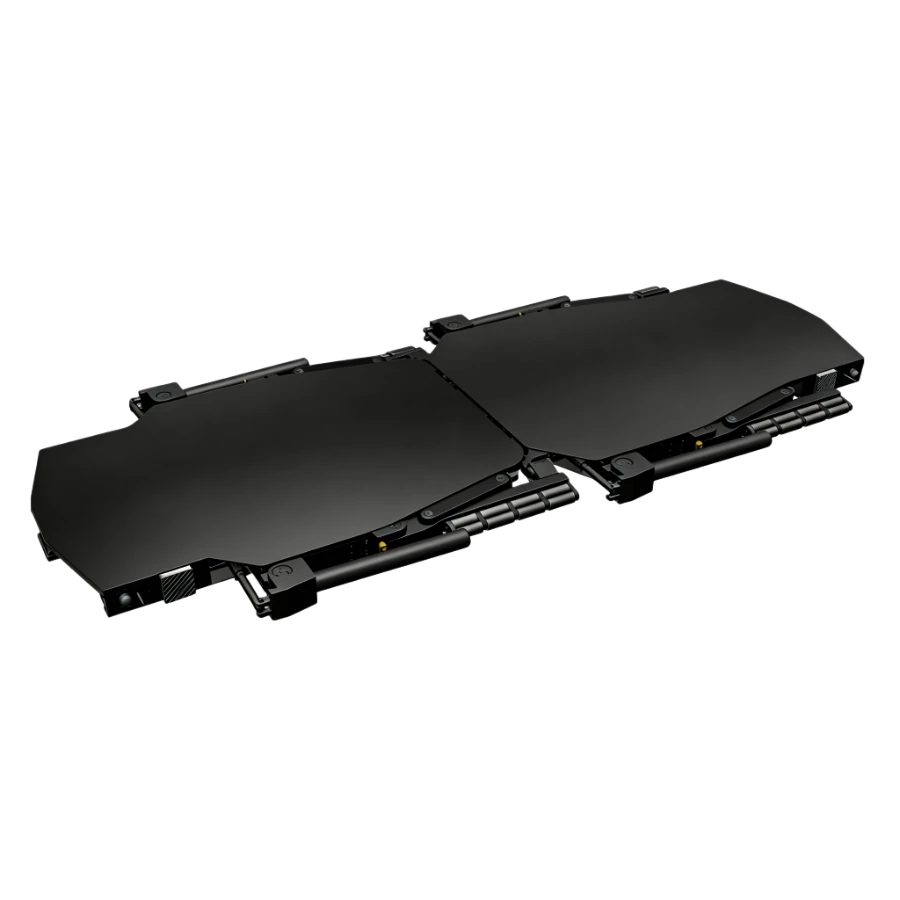
Pysäköintirobotti
Ajaa auton alle, jakautuu kahteen osaan ja puristaa kummankin akselin kaksi rengasta nostaakseen koko auton. Korkeus 105 mm, älykkään version pysäköinnin toistotarkkuus ±10 mm.
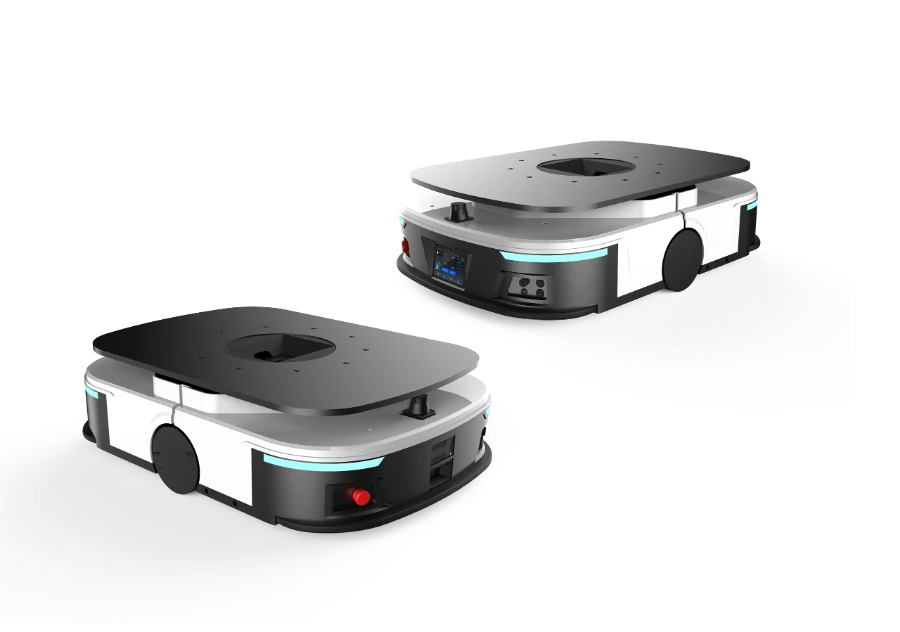
Underride-nostorobotti
Nosto-, haarukka-, rullakko-, laatikko- ja SMT-lastausmallit, laajennettava alusta sekä rullasiirtomallit telineiden, lavojen, rullakoiden ja laatikoiden siirtoon.
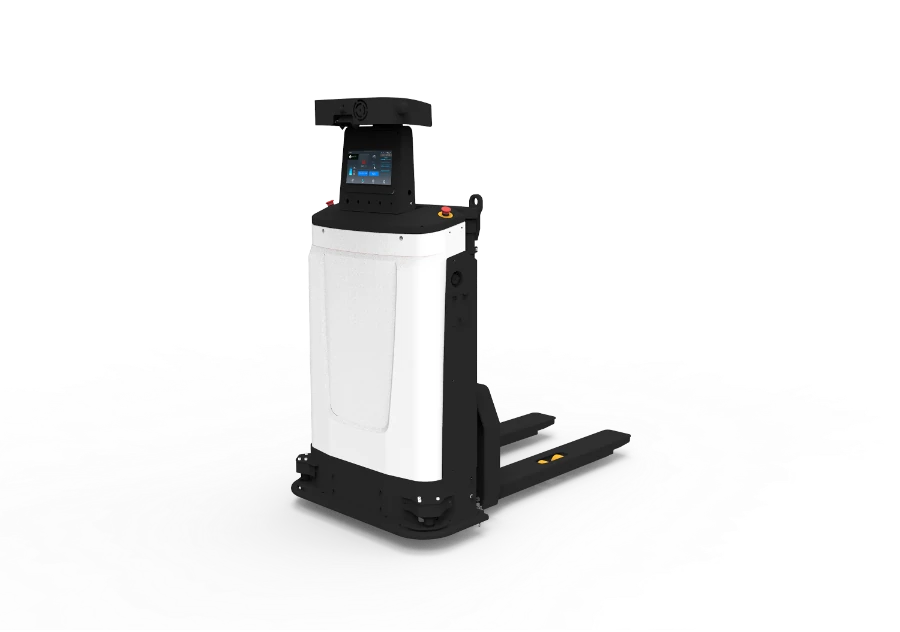
Autonominen trukki
Matalanostotrukit, pinoamistrukit, työntömastotrukit, vastapainotrukit, sivuhaarukkatrukki ja vetotrukit: 45 mallia, nostokorkeus enintään 8,5 m.
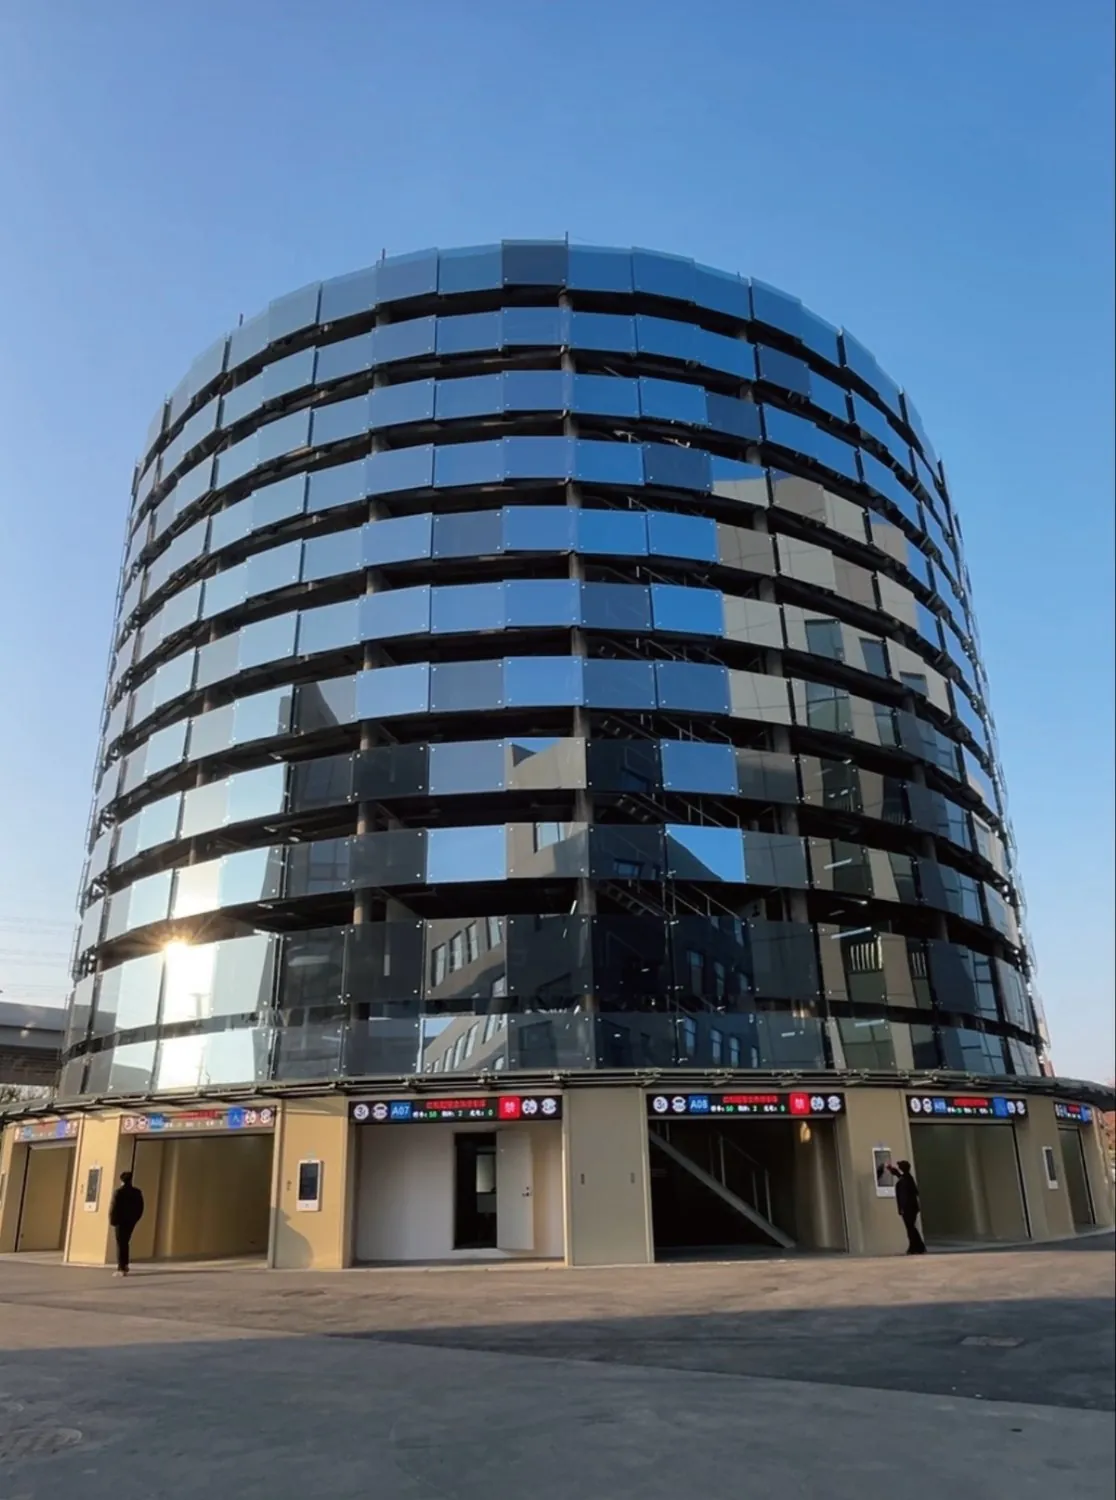
Pysäköintihallit
Älykäs pysäköintihalli säilyttää ja noutaa autot pysäköintirobottien avulla, 190–400 autopaikkaa tornia kohden; Jiangsong-minipysäköintitorniin mahtuu 10 autoa noin 1,5 maantasoisen autopaikan alalle.
MALLIKOODIT
Mallinumerosta näkyvät tuoteluokka, nimelliskuorma ja kokoonpano
Robottien mallinumerot noudattavat yleensä muotoa JS-ABBBB-XYZ. Räätälöidyissä malleissa vakiomallin perään lisätään C, päivämäärä (vuosi, kuukausi ja päivä) ja kaksinumeroinen järjestysnumero, esimerkiksi JS-F1500-SCC-C26081001.
ESIMERKKI
KOKO MALLILUETTELO
Kaikki myynnissä olevat mallit
{{ g.title }}
{{ g.count }}{{ g.note }}
Mallin tiedot
Kaikki mallit
Valitsemalla mallin näette sen tekniset tiedot, kuvat ja mittapiirroksen; 3D-merkityillä malleilla on 3D-malli, jota voi pyörittää vetämällä.
Jos samalla mallilla on useita runkoja, mallikoodin perässä on juokseva numero, kuten -01 tai -02; jos runkoja on vain suuri ja pieni, pienessä on tunnus -S.
Pysäköintirobotti
Underride-sarja
Underride-nostorobotit 12
- JS-U0050-DLLKorkeanostoinen pienkuormarobotti3D
- JS-U0400-DLP-01Underride-nostorobotti3D
- JS-U0400-DLP-02Pisteestä pisteeseen -kuljetusrobotti3D
- JS-U0600-DLPUnderride-nostorobotti3D
- JS-U0600-SLTMatalaprofiilinen underride-robotti3D
- JS-U1000-DLP-02Underride-nostorobotti3D
- JS-U1000-DLP-03Underride-nostorobotti3D
- JS-U1500-DLPUnderride-nostorobotti3D
- JS-U2000-DLLRaskaan sarjan underride-nostorobotti3D
- JS-U2500-SLLMonisuuntainen korkeanostoinen underride-robotti3D
- JS-U3000-SLPMonisuuntainen underride-nostorobotti3D
- JS-U5000-SLLMonisuuntainen underride-nostorobotti3D
Underride-haarukka- ja rullakkorobotit 2
Laatikko-, SMT-lastaus- ja rullasiirtorobotit 4
Laajennettavat alustat 6
- JS-U0300-SNMonisuuntainen laajennettava alusta3D
- JS-U0400-DNDifferentiaaliohjattu laajennettava alusta3D
- JS-U0600-DNDifferentiaaliohjattu laajennettava alusta3D
- JS-U1000-DN-01Differentiaaliohjattu laajennettava alusta3D
- JS-U1000-DN-02Differentiaaliohjattu laajennettava alusta3D
- JS-U1000-SNMonisuuntainen laajennettava alusta3D
Latausasemat 4
Lisävarusteet 6
Autonomisten trukkien sarja
Autonomiset matalanostotrukit 15
- JS-F1000-SPCAutonominen matalanostotrukki3D
- JS-F1500-SPCAutonominen matalanostotrukki3D
- JS-F2000-SPC-01Autonominen matalanostotrukki3D
- JS-F2000-SPC-02Autonominen matalanostotrukki3D
- JS-F2000-SPC-03Autonominen matalanostotrukki3D
- JS-F2000-SPC-04Autonominen matalanostotrukki3D
- JS-F2000-SPC-05Autonominen matalanostotrukki3D
- JS-F2000-SPC-06Autonominen matalanostotrukki3D
- JS-F2000-SPT-01Autonominen matalanostotrukki3D
- JS-F2000-SPT-02Autonominen matalanostotrukki3D
- JS-F2000-SPT-03Matalanostotrukki kehäpohjaisille lavoille3D
- JS-F3000-SPC-01Autonominen matalanostotrukki3D
- JS-F3000-SPC-02Autonominen matalanostotrukki3D
- JS-F5000-SPCAutonominen matalanostotrukki3D
- JS-F6000-SPCAutonominen matalanostotrukki3D
Autonomiset pinoamis- ja sivuhaarukkatrukit 12
- JS-F1000-DLCAutonominen sivuhaarukkatrukki3D
- JS-F1000-SSCAutonominen pinoamistrukki3D
- JS-F1400-SSC-01Autonominen pinoamistrukki3D
- JS-F1400-SSC-02Autonominen pinoamistrukki3D
- JS-F1400-SSC-03Autonominen pinoamistrukki3D
- JS-F1400-SSC-04Autonominen pinoamistrukki3D
- JS-F2000-SSC-01Autonominen pinoamistrukki3D
- JS-F2000-SSC-02Autonominen pinoamistrukki3D
- JS-F2000-SSC-03Autonominen pinoamistrukki3D
- JS-F2000-SSC-04Autonominen pinoamistrukki3D
- JS-F2000-SSC-06Autonominen pinoamistrukki3D
- JS-F3000-SSCAutonominen pinoamistrukki3D
Autonomiset työntömastotrukit 9
- JS-F1000-SRCAutonominen työntömastotrukki3D
- JS-F1200-SRCAutonominen työntömastotrukki, korkeavarasto3D
- JS-F1400-SRCAutonominen työntömastotrukki3D
- JS-F1400-SRC-SAutonominen työntömastotrukki3D
- JS-F1600-SRCAutonominen työntömastotrukki3D
- JS-F2000-SRC-01Autonominen työntömastotrukki3D
- JS-F2000-SRC-02Autonominen työntömastotrukki3D
- JS-F2000-SRC-03Autonominen työntömastotrukki3D
- JS-F2000-SRC-04Autonominen työntömastotrukki3D
Autonomiset vastapainotrukit 7
- JS-F1500-SCC-01Autonominen vastapainotrukki3D
- JS-F1500-SCC-02Autonominen vastapainotrukki3D
- JS-F1500-SCTAutonominen vastapainotrukki, kehäpohjaiset lavat3D
- JS-F2000-SCC-01Autonominen vastapainotrukki3D
- JS-F2000-SCC-02Autonominen vastapainotrukki3D
- JS-F2000-SCC-03Autonominen vastapainotrukki3D
- JS-F3500-SCCAutonominen vastapainotrukki3D
Autonomiset vetotrukit 2
YDINTEKNOLOGIA
Kymmenen ydinteknologiaa
{{ t.name }}
{{ t.desc }}
{{ s.k }}
KALUSTONHALLINTAJÄRJESTELMÄ
Yksi kalustonhallintajärjestelmä ohjaa kaikkia kohteen robotteja
JS-SYS-RDS-V2.0
Kalustonhallintajärjestelmä JS-SYS-RDS-V2.0 hoitaa tehtävien jaon, reittisuunnittelun, liikenteenohjauksen (robotit väistävät toisiaan) ja latauksenhallinnan sekä integroituu WMS- ja MES-järjestelmiinne. Yksittäinen robotti voi käyttää mukana toimitettavaa yhden robotin tehtävänohjausta; kun samalla alueella työskentelee useita robotteja, tarvitaan tämä järjestelmä.
LATAUSASEMAT JA LISÄVARUSTEET
Latausasemat ja vakiolisävarusteet
Latausasemien mallinumerot noudattavat muotoa JS-CHR-tyyppi, jännite ja virta, telakointitapa: esimerkiksi JS-CHR-A54020-V on automaattinen latausasema 54 V:lle ja 20 A:lle V-telakoinnilla. Suuren ja pienen virran latausasemia ei saa sekoittaa keskenään. Latausasemien määrä määräytyy yleensä nyrkkisäännön mukaan: neljännes robottien määrästä yksivuorotyössä, kolmannes kaksivuorotyössä ja puolet jatkuvassa kolmivuorotyössä, kuitenkin vähintään 2 latausasemaa.
Lähettäkää meille tiedot materiaaleista, kuormankantajista ja käytävistä
Mallivalinta alkaa siitä, miten materiaalit on sijoitettu, sitten tulee paino, sitten se, mahtuuko robotti kohteeseen, ja lopuksi verkko. Lähettäkää valokuvia kohteesta ja layout-piirustus, niin ehdotamme malleja.
Lähetä tiedusteluMIKÄ ROBOTTI MIHINKIN TEHTÄVÄÄN
| Pysäköintirobotti JS-M3000 | Underride-nostorobotti | Autonominen trukki | Älykäs pysäköintihalli SK | |
|---|---|---|---|---|
| Kantavuus tai kapasiteetti | 3 000 kg autoa kohden | 50–5 000 kg | 1 000–6 000 kg | 190–400 autoa tornia kohden |
| Mitä se siirtää | Kokonaiset autot, kiinnitettyinä neljästä renkaasta | Telineet, lavat, rullakot, laatikot, SMT-kelamakasiinit | Lavat: kuljetus, hyllytys, pinoaminen, kuorma-autojen lastaus | Autot, jotka pysäköidään tornin paikoille |
| Navigointi | Laser-SLAM (älykäs versio) | Laser-SLAM + QR-koodipohjainen telakointi | Laser-SLAM + 3D-konenäkö | Pysäköintirobotit ja nostoyksikkö |
| Tunnusluku | Korkeus 105 mm, pysäköinnin toistotarkkuus ±10 mm | Navigointi ±10 mm, QR-koodipohjainen telakointi ±5 mm | Nostokorkeus enintään 8,5 m | Keskimäärin 60–150 s autoa kohden |
| Sopii parhaiten | Automaattiset pysäköintihallit, autoliikkeet, vaihtoautokentät, ajoneuvologistiikka | Telineiden käsittely tuotantotiloissa, tavara ihmiselle -keräily | Lavojen hyllytys, lattiavaraston siirrot, kuorma-autojen lastaus | Sairaalat, kauppakeskukset ja liikenteen solmukohdat, joilla on pulaa paikoista |
Ettekö ole varma, mikä tyyppi sopii? Lähettäkää meille kohteen olosuhteet, niin ehdotamme kohteeseen sopivia malleja.