Jiangsong Robot
Dapatkan penawaran harga
Beranda / Lini produk / Robot underride tipe angkat

SERI JS-U · AGV LIFTING / AMR UNDERRIDE TIPE ANGKAT

Masuk ke bawah rak, mengangkat, dan membawanya.

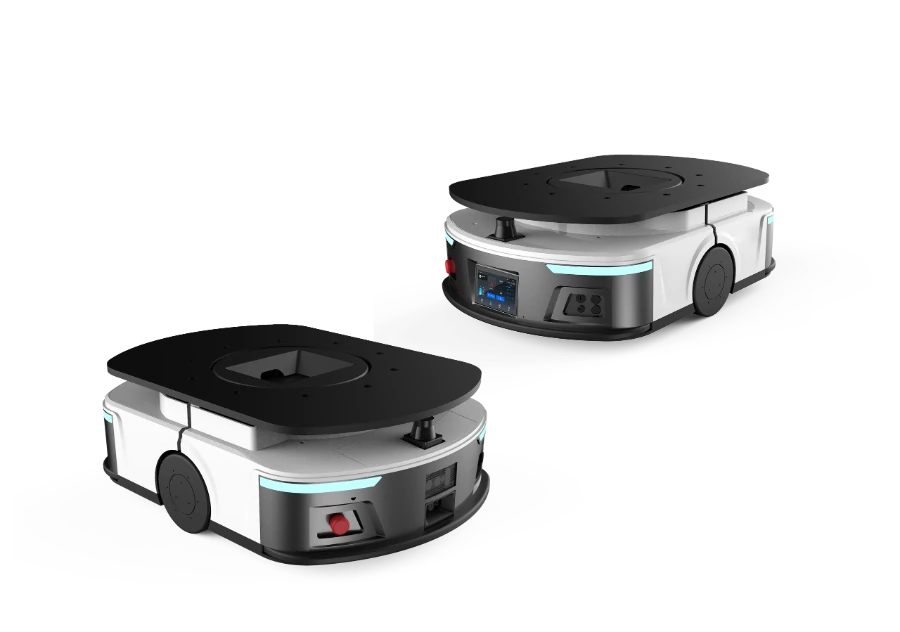
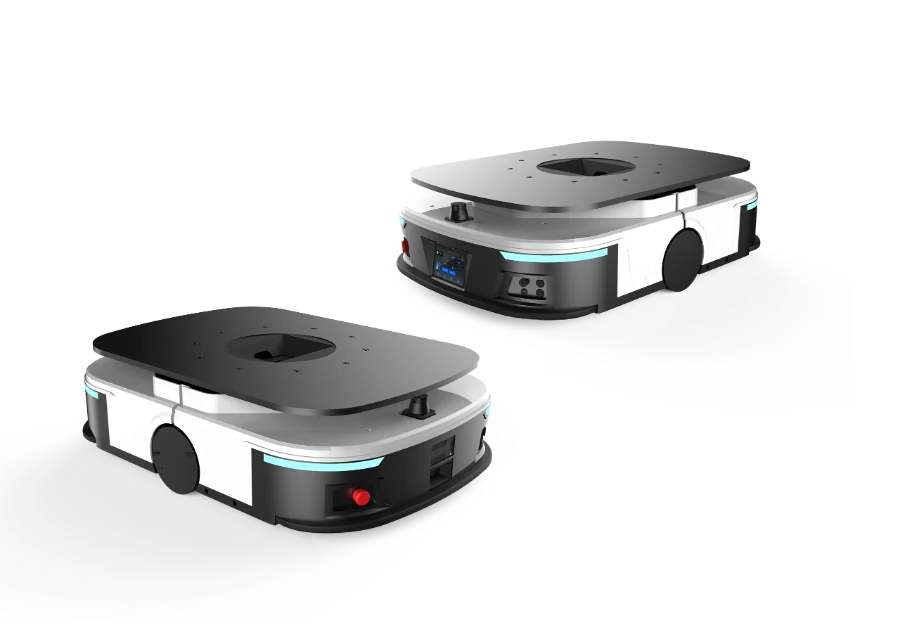
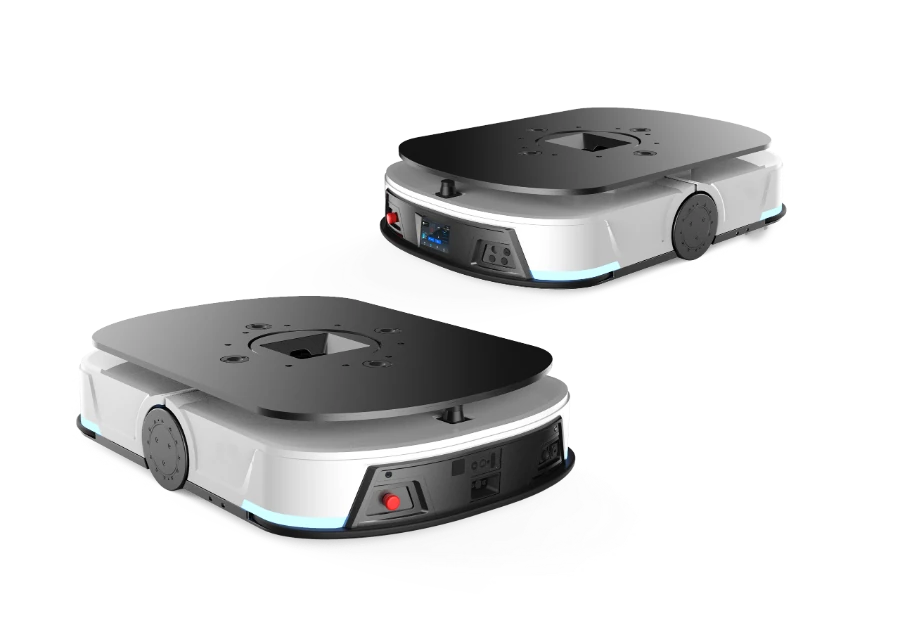
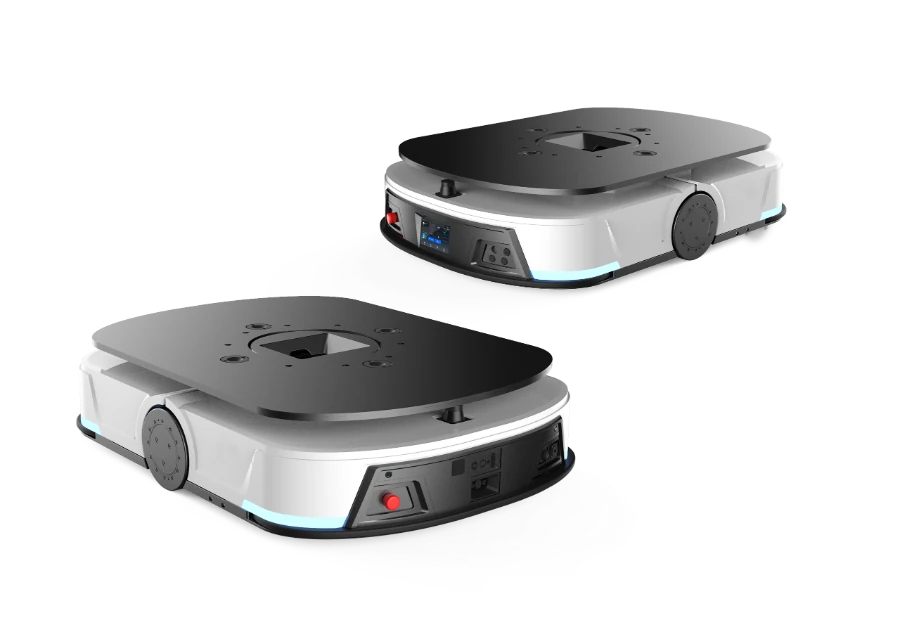
Robot underride tipe angkat, yang juga dikenal sebagai AGV lifting, AMR lifting, atau AGV latent, masuk ke bawah rak, mengangkat seluruh rak, dan membawanya ke tempat yang dibutuhkan di gudang atau pabrik, tanpa forklift dan tanpa didorong secara manual. 12 model underride tipe angkat dari 50 hingga 5.000 kg, ditambah model garpu, troli sangkar, sasis yang dapat diperluas, transfer roller, tote, dan pemuatan SMT.

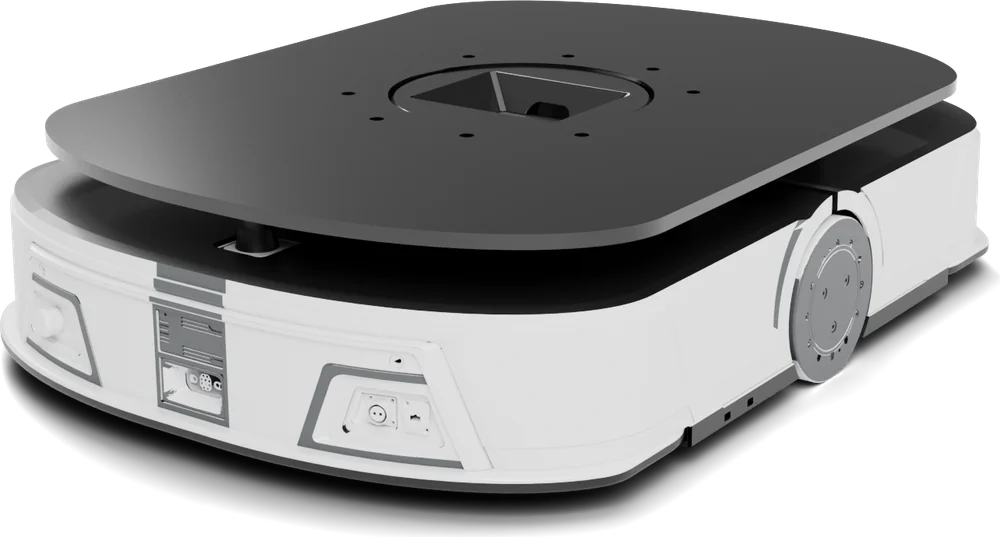
Robot pengangkut underride tipe angkat JS-U1500-DLP
JS-U1500-DLP · Robot underride tipe angkat 1.500 kg
50–5000kg
Rentang beban 24 model dalam seri JS-U.
2.0m / s
Kecepatan maksimum JS-U1000-DLP.
±100mm
Dapat melakukan docking dengan rak yang bergeser hingga ±100 mm atau miring hingga ±10°, sehingga rak tidak perlu diposisikan ulang.

VIDEO PENGENALAN

Cara robot masuk ke bawah rak dan membawanya

Durasi 1 menit · narasi dan subtitel bahasa Inggris

Langsung ke

Jika angka atau perlengkapan dalam video berbeda dengan halaman ini, yang berlaku adalah informasi di halaman ini.

ANIMASI 3D

Sepuluh model bekerja di empat industri

Durasi 2 menit 25 detik · narasi dan subtitel bahasa Inggris

Langsung ke

POSISI PRODUK

Jika robot dapat masuk ke bawah rak, gunakan AGV lifting (underride tipe angkat)

Di rak yang dipindahkan utuh: underride tipe angkat, dipilih berdasarkan berat antara 50 dan 5.000 kg. Di rak dengan palang di bagian bawah yang tidak dapat dimasuki robot tipe angkat: underride tipe garpu JS-U1200-DLF. Dalam tote yang masuk ke posisi rak: robot tote JS-U0300-DLW. Untuk transfer ke samping dengan konveyor: robot transfer roller JS-U0400-DNR.

AREA PENGGUNAAN

{{ u.name }}

{{ u.desc }}

MODEL UTAMA

Enam model yang umum digunakan

JS-U0400-DLP

Robot underride tipe angkat

Underride tipe angkat diferensial, 400 kg, untuk pemindahan rak kecil dan sedang di area produksi 3C dan komponen otomotif.

Beban400 kg
Langkah angkat60 mm
Diameter putarφ780 mm
Dimensi775×540×260 mm
JS-U0600-DLP

Robot underride tipe angkat

Underride tipe angkat diferensial, 600 kg, untuk pemindahan rak di area produksi dan pengambilan barang-ke-orang.

Beban600 kg
Langkah angkat60 mm
Diameter putarφ995 mm
Dimensi945×650×260 mm
JS-U1000-DLP-03

Robot underride tipe angkat

Underride tipe angkat diferensial, model yang paling banyak digunakan untuk proyek kelas satu ton. Tinggi angkat 60 mm; 1.145 × 815 × 260 mm.

Beban1000 kg
Berat190 kg
Diameter putarΦ1200 mm
Baterai48V 27Ah
JS-U1500-DLP

Robot underride tipe angkat

Underride tipe angkat diferensial, 1.500 kg, pengangkatan standar.

Beban1500 kg
Berat220 kg
Diameter putarφ1200 mm
Baterai48V 40Ah
JS-U2000-DLL

Robot underride tipe angkat

Underride tipe angkat diferensial tugas berat, 2 ton, untuk muatan berat seperti fixture di pabrik baterai litium dan palet penuh di industri pengerjaan logam; untuk lorong sempit, pilih model omnidireksional JS-U2500-SLL.

Beban2000 kg
Langkah angkat100 mm
Diameter putarφ1630 mm
Dimensi1480×1095×315 mm
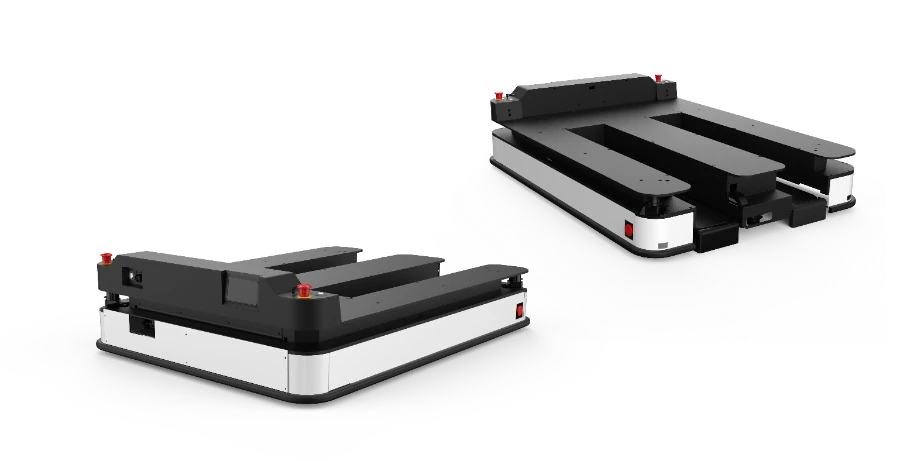
JS-U1200-DLF

Robot underride tipe garpu

Lengan garpu masuk ke ruang di bawah pembawa muatan dan mengangkatnya, untuk rak dengan palang yang tidak dapat dimasuki robot tipe angkat. Tinggi hanya 245 mm, mengangkat 400 mm untuk penumpukan.

Beban1200 kg
Langkah angkat400 mm
Tinggi bodi245 mm
Dimensi1386×1036×245 mm

RANGKAIAN LENGKAP

Semua model JS-U yang dipasarkan

{{ g.title }}

Model Nama Beban {{ g.col4 }} Penggerak Dimensi
{{ r.code }} {{ r.name }} {{ r.load }} {{ r.lift }} {{ r.drive }} {{ r.size }}

Detail model

Semua model dalam seri ini

Pilih model untuk melihat spesifikasi, gambar, dan gambar dimensi; model yang bertanda 3D memiliki model 3D yang dapat diseret untuk diputar.

Jika satu model memiliki beberapa bodi, nomor urut seperti -01 atau -02 ditambahkan setelah kode model; jika hanya ada bodi besar dan kecil, yang kecil diberi -S.

Robot underride tipe garpu dan robot troli sangkar 2

CARA KERJA

Masuk ke bawah, angkat, bawa, turunkan

{{ p.idx }}

{{ p.name }}

{{ p.desc }}

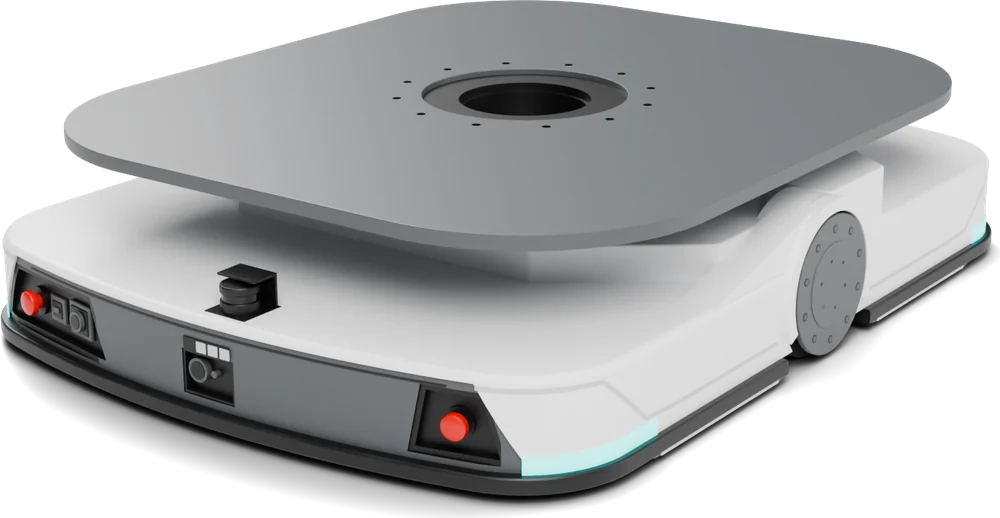
Robot underride tipe angkat JS-U1000-DLP (gambar render)

NAVIGASI

SLAM laser untuk rute, kode QR untuk titik docking

{{ t.idx }}

{{ t.name }}

{{ t.desc }}

PEMILIHAN MODEL

Material dulu, lalu lokasi, lalu beratnya

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

KESELAMATAN

Empat lapis perlindungan terhadap rintangan: jika satu lapis gagal, lapis berikutnya tetap melindungi

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

Lorong harus tetap bebas dan orang harus mengikuti aturan pelatihan; kami menjelaskan keduanya secara rinci selama pelatihan saat serah terima.

PERSYARATAN LOKASI & RAK

Lantai, lorong, rak, dan jaringan

Item Persyaratan Catatan
{{ s.k }} {{ s.v }} {{ s.note }}

Beri tahu kami sebelumnya tentang pembawa muatan hitam atau dari baja tahan karat: warna hitam memantulkan sedikit cahaya dan baja tahan karat berfungsi seperti cermin, sehingga diperlukan langkah tambahan penyetelan algoritma, dengan waktu dan biayanya dicantumkan terpisah dalam proposal. Muatan tinggi yang ringan di bawah dan berat di atas mudah terguling di tikungan dan tanjakan, sehingga pusat gravitasi diperiksa terlebih dahulu.

PENGISIAN DAYA & JARINGAN

Memilih pengisi daya

{{ c.code }} {{ c.out }}

{{ c.fit }}

Pengisi daya arus tinggi dan arus rendah tidak boleh dicampur. Jumlahnya biasanya mengikuti aturan praktis: seperempat jumlah robot untuk satu shift, sepertiga untuk dua shift, dan separuh untuk operasi tiga shift berkelanjutan, minimal 2. Model kecil terisi penuh dalam satu setengah jam serta model sedang dan besar dalam dua jam; seri angkat 1 ton mendukung pengisian cepat, di mana 10 menit memberikan waktu operasi satu jam dan 60 menit mengisi baterai hingga 70%.

PEMELIHARAAN & SUKU CADANG

Pemeliharaan rutin dan suku cadang

{{ m.k }}

{{ m.v }}

ALARM & PENANGANAN

Yang harus dilakukan dalam situasi ini

Gejala Kemungkinan penyebab Penanganan
{{ a.k }} {{ a.cause }} {{ a.fix }}

Catat nomor robot, gangguannya, dan kapan gangguan itu mulai terjadi; log dari robot dan sistem dispatch dapat diekspor, sehingga sebagian besar masalah dapat dilacak dari jarak jauh.

BACAAN TERKAIT

FAQ

Pertanyaan yang paling sering diajukan kepada kami

Robot underride atau forklift otonom?

Tergantung pada cara material ditempatkan. Rak yang dipindahkan utuh memerlukan underride tipe angkat; palet memerlukan forklift otonom. Jika keduanya ada, satu sistem dispatch mengelola robot underride, robot forklift, robot tote, robot transfer, dan robot parkir bersama-sama.

Garpu atau pengangkatan?

Lihat bagian bawah pembawa muatan. Jika terbuka dan robot dapat masuk ke bawahnya, gunakan underride tipe angkat; jika ada palang yang tidak dapat dimasuki robot tipe angkat, gunakan underride tipe garpu JS-U1200-DLF, yang lengannya masuk ke ruang di bagian bawah lalu mengangkatnya.

Apakah kami perlu kode QR di seluruh lantai?

Tidak. SLAM laser menangani perjalanan di area yang luas, dan sejumlah kecil kode hanya dipasang di titik docking seperti di bawah rak, di depan pengisi daya, dan di port mesin.

Rak kami tidak semuanya sama. Apakah itu masalah?

Rak memerlukan jarak bebas bawah yang seragam, yaitu 280 hingga 300 mm, tanpa palang pada ketinggian 130 hingga 210 mm dari lantai. Kami mengukur sampel selama survei lokasi, kemudian memilih model atau merekomendasikan perubahan pada rak.

Apakah akan berbenturan dengan WMS kami?

Tidak. WMS menentukan di mana barang disimpan dan sistem dispatch menentukan robot mana yang melakukan pemindahan; keduanya terhubung melalui antarmuka HTTP/JSON atau VDA5050.

Kami memiliki perangkat lunak sendiri. Apakah kami dapat membeli perangkat kerasnya saja?

Ya, dengan sasis yang dapat diperluas: sasis ini menyediakan antarmuka mekanis, kelistrikan, dan komunikasi, dan Anda yang membangun modul atasnya. Pelanggan dengan kemampuan pengembangan embedded juga dapat mengembangkan langsung pada pengendali utama tanpa menulis algoritma navigasi dari awal. Kami dapat mengirimkan dokumentasi antarmuka dan model 3D terlebih dahulu.

Berapa lama waktu perbaikan?

Komponen habis pakai bernilai rendah memerlukan puluhan menit untuk diganti di lokasi, dan komponen penting 1 hingga 2 jam jika suku cadangnya tersedia; tanpa suku cadang, robot harus menunggu komponennya, umumnya 2 hingga 5 hari di Tiongkok. Karena itu, untuk proyek dengan 10 robot atau lebih, kami menyarankan penyediaan stok suku cadang yang kami cantumkan.
LANGKAH BERIKUTNYA

Beri tahu kami tentang rak, muatan, dan rute Anda, dan kami akan mengirimkan proposal

Beri tahu kami tentang rak, berat muatan, rute, dan berapa kali pemindahan yang Anda butuhkan per jam, dan kami akan mengirimkan proposal kepada Anda.

UNTUK MEMBUAT PENAWARAN HARGA, KAMI MEMERLUKAN

  • 01Pembawa muatan: ukuran palet, rak, dan tote, apakah bagian bawahnya terbuka atau tertutup, material, dan warna
  • 02Material: berat per unit, berat muatan penuh, dan pusat gravitasi
  • 03Lorong: lebar tersempit, ruang belok, dan ambang pintu, serta apakah orang dan kendaraan menggunakannya bersama
  • 04Volume: jumlah perjalanan per jam, shift, dan jarak satu arah
  • 05Sistem: apakah integrasi MES atau WMS diperlukan, dan apakah pintu serta lift harus terhubung

Kolom bertanda * wajib diisi.

Mengirim…

Pesan tidak dapat dikirim. Silakan kirim email ke tommy@wxjsr.com atau hubungi +86 18168891000.

Lebih suka WhatsApp? Kirim pesan ke +86 18762672676 (ID WhatsApp: wangshengxin) — kirimkan kondisi lokasi dan kami akan membalas dalam satu hari kerja.

PERTANYAAN DITERIMAPERTANYAAN SIAP DI APLIKASI EMAIL ANDA

Terima kasih. Insinyur kami akan meninjau kondisi lokasi yang Anda kirimkan dan membalas dalam satu hari kerja.

Mendesak? Hubungi langsung +86 18168891000.

Aplikasi email Anda telah terbuka dengan pertanyaan yang sudah terisi. Tekan Kirim untuk mengirimkannya ke tommy@wxjsr.com.