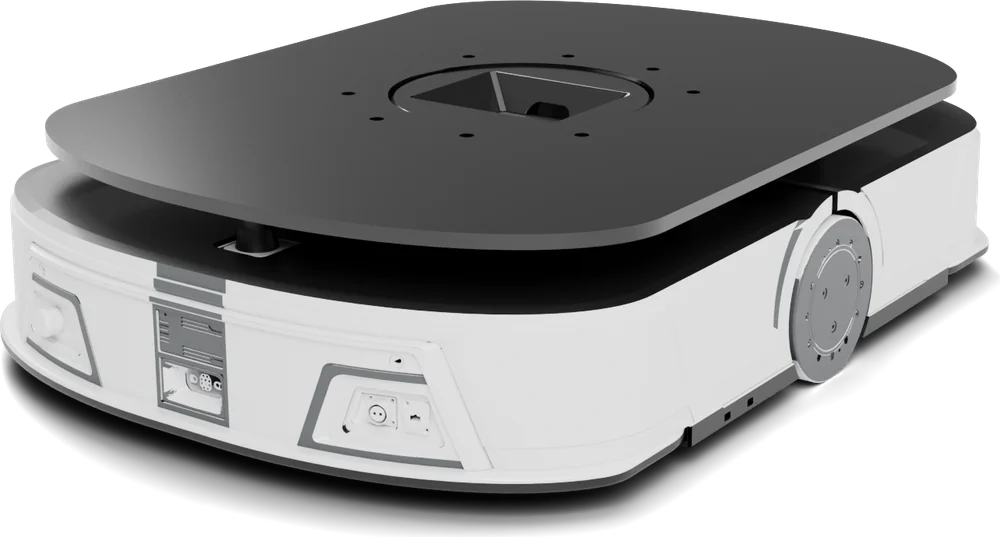
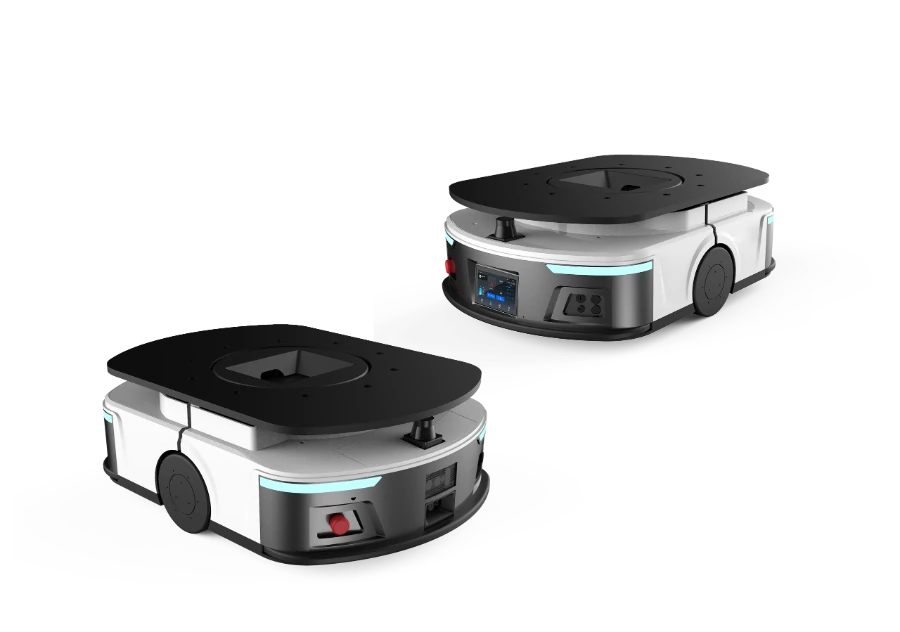
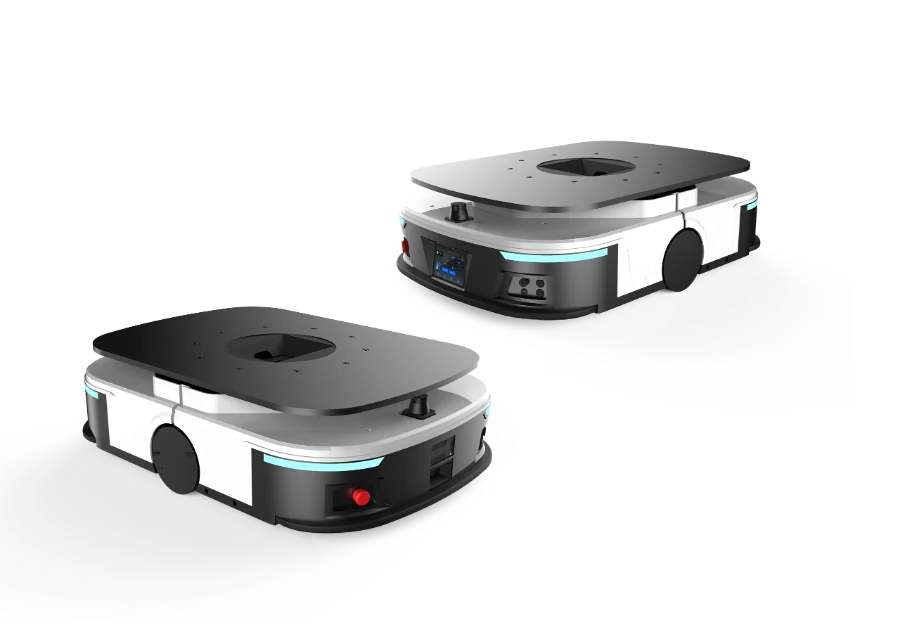
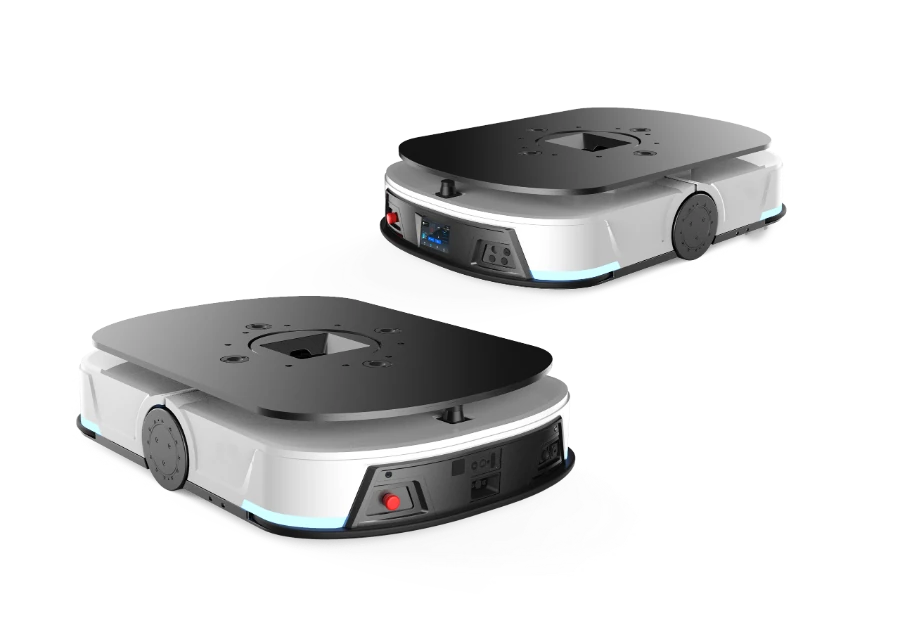
Tunelowy robot podnoszący
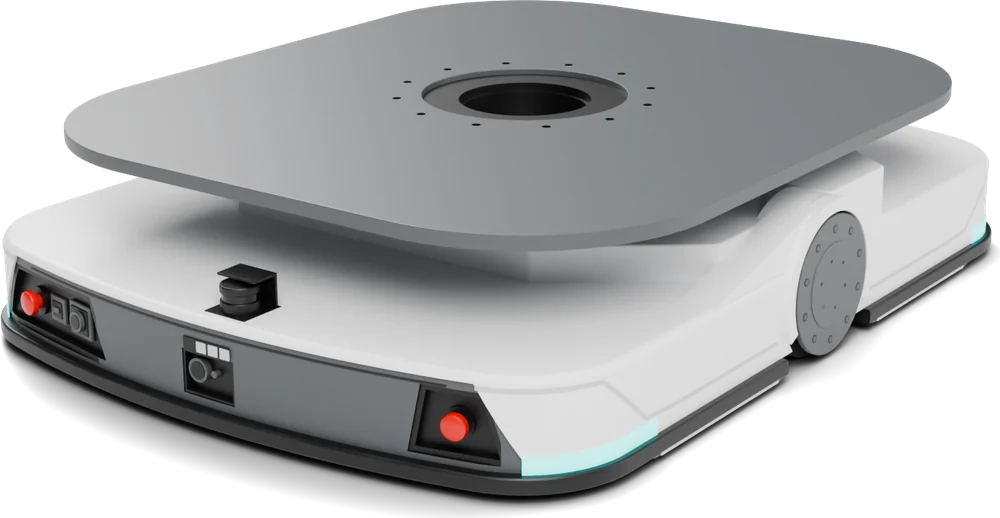
Tunelowy robot podnoszący, napęd różnicowy, 400 kg, do transportu małych i średnich regałów na halach branży 3C i części samochodowych.
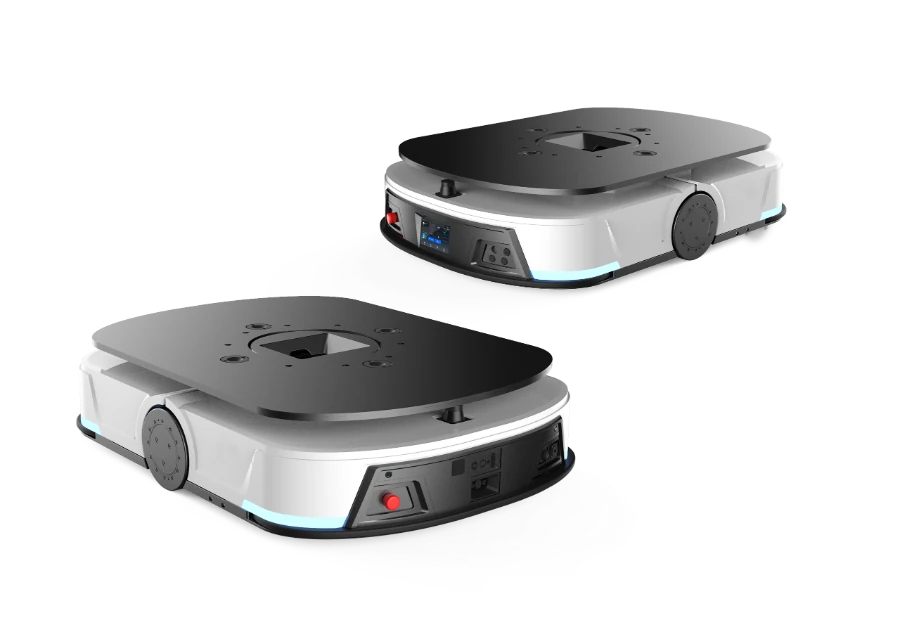
Tunelowy robot podnoszący (nazywany też AGV tunelowym, wózkiem AGV z podnośnikiem lub robotem mobilnym AMR z podnośnikiem) wjeżdża pod regał, podnosi go w całości i przewozi tam, gdzie jest potrzebny, bez wózka widłowego i bez ręcznego pchania. Seria JS-U obejmuje 24 modele w sprzedaży od 50 do 5000 kg: tunelowe modele podnoszące, tunelowe roboty widłowe, modele do wózków siatkowych, podwozia pod zabudowę, modele z transferem rolkowym, do pojemników i do załadunku SMT.
Producent: Wuxi Jiangsong Robot Co., Ltd., 178 Changjiang East Road, Xinwu District, Wuxi, Jiangsu, Chiny. Dział sprzedaży: +86 18168891000. E-mail: tommy@wxjsr.com. Zapytanie ofertowe.
SERIA JS-U · TUNELOWY ROBOT PODNOSZĄCY · WÓZEK AGV / AMR
Tunelowy wózek AGV (robot mobilny AMR z podnośnikiem) wjeżdża pod regał, podnosi go w całości i przewozi tam, gdzie jest potrzebny, bez wózka widłowego i bez ręcznego pchania. 12 tunelowych modeli podnoszących od 50 do 5000 kg, a także modele widłowe, do wózków siatkowych, podwozia pod zabudowę, modele z transferem rolkowym, do pojemników i do załadunku SMT.
FILM O PRODUKCIE
Czas trwania 1 min · angielski lektor i napisy
Przejdź do
ANIMACJA 3D
Czas trwania 2 min 25 s · angielski lektor i napisy
Przejdź do
PRZEZNACZENIE
Na regałach przewożonych w całości: robot tunelowy z podnoszeniem, dobierany według masy od 50 do 5000 kg. Na regałach z poprzeczkami u dołu, pod które robot podnoszący nie może wjechać: tunelowy robot widłowy JS-U1200-DLF. W pojemnikach odkładanych do lokalizacji regałowych: robot do pojemników JS-U0300-DLW. Do bocznego transferu z przenośnikami: robot z transferem rolkowym JS-U0400-DNR.
GDZIE PRACUJE
{{ u.desc }}
KLUCZOWE MODELE
Tunelowy robot podnoszący, napęd różnicowy, 400 kg, do transportu małych i średnich regałów na halach branży 3C i części samochodowych.
Tunelowy robot podnoszący, napęd różnicowy, 600 kg, do transportu regałów na halach i kompletacji „towar do człowieka”.
Tunelowy robot podnoszący, napęd różnicowy; najczęściej stosowany model w projektach klasy jednej tony. Wysokość podnoszenia 60 mm; 1145 × 815 × 260 mm.
Tunelowy robot podnoszący, napęd różnicowy, 1500 kg, podnoszenie standardowe.
Tunelowy robot podnoszący o dużym udźwigu, napęd różnicowy, 2 tony, do ciężkich ładunków, takich jak oprzyrządowanie w fabrykach akumulatorów litowych i pełne palety w obróbce metali; do wąskich korytarzy należy wybrać wielokierunkowy JS-U2500-SLL.
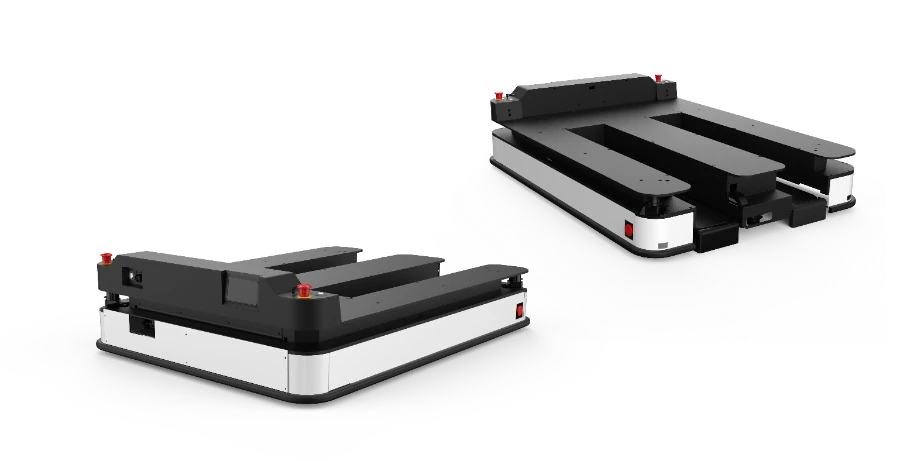
Ramiona wideł wsuwają się w przestrzeń pod nośnikiem i go podnoszą — do regałów z poprzeczkami, pod które robot podnoszący nie może wjechać. Wysokość zaledwie 245 mm, podnoszenie 400 mm do piętrowania.
PEŁNA GAMA
Szczegóły modelu
Po wybraniu modelu można zobaczyć parametry, zdjęcia i rysunek gabarytowy; modele oznaczone 3D mają model 3D, który można przeciągać, aby go obrócić.
Jeśli jeden model ma kilka korpusów, po kodzie modelu dodaje się numer kolejny, np. -01 lub -02; jeśli są tylko dwa korpusy, duży i mały, mały ma dopisek -S.
JAK TO DZIAŁA
{{ p.desc }}
NAWIGACJA
{{ t.desc }}
DOBÓR MODELU
{{ s.desc }}
BEZPIECZEŃSTWO
{{ s.desc }}
Korytarze muszą być wolne, a ludzie muszą przestrzegać zasad ze szkolenia; obie kwestie szczegółowo omawiamy podczas szkolenia przy dostawie.
WYMAGANIA DOTYCZĄCE OBIEKTU I REGAŁÓW
Prosimy z wyprzedzeniem informować o czarnych nośnikach lub nośnikach ze stali nierdzewnej: czarne słabo odbijają światło, a stal nierdzewna działa jak lustro, dlatego potrzebny jest dodatkowy etap dostrajania algorytmu, którego czas i koszt podaje się osobno w koncepcji. Wysokie ładunki, lekkie u dołu i ciężkie u góry, łatwo się przewracają na zakrętach i pochyłościach, dlatego najpierw sprawdza się środek ciężkości.
ŁADOWANIE I SIEĆ
{{ c.fit }}
Nie wolno łączyć stacji ładowania wysokoprądowych i niskoprądowych. Ich liczbę ustala się zwykle według reguły praktycznej: jedna czwarta liczby robotów przy jednej zmianie, jedna trzecia przy dwóch zmianach i połowa przy ciągłej pracy trzyzmianowej, co najmniej 2. Małe modele ładują się do pełna w ciągu półtorej godziny, a średnie i duże w ciągu dwóch godzin; seria podnosząca 1 t obsługuje szybkie ładowanie, przy którym 10 minut wystarcza na godzinę pracy, a po 60 minutach akumulator osiąga 70%.
KONSERWACJA I CZĘŚCI ZAMIENNE
{{ m.v }}
ALARMY I POSTĘPOWANIE
Należy zanotować numer robota, usterkę i czas jej wystąpienia; logi robota i systemu dyspozytorskiego można wyeksportować, więc większość problemów da się zlokalizować zdalnie.
POWIĄZANE ARTYKUŁY
FAQ
To zależy od sposobu umieszczenia materiałów. Regały przewożone w całości wymagają robotów tunelowych z podnoszeniem, a palety — autonomicznych wózków widłowych. Jeśli występują oba przypadki, jeden system dyspozytorski zarządza wspólnie robotami tunelowymi, widłowymi, do pojemników, transferowymi i parkingowymi.
Należy obejrzeć spód nośnika. Jeśli jest otwarty i robot może pod niego wjechać, stosuje się robota tunelowego z podnoszeniem; jeśli są poprzeczki, pod które robot podnoszący nie wjedzie, stosuje się tunelowy robot widłowy JS-U1200-DLF, którego ramiona wsuwają się w przestrzeń pod spodem i podnoszą nośnik.
Nie. Jazdę na dużych obszarach zapewnia SLAM laserowy, a niewielka liczba kodów jest umieszczana tylko w punktach dokowania, np. pod regałami, przed stacjami ładowania i przy portach maszyn.
Regały muszą mieć jednakowy prześwit od spodu wynoszący od 280 do 300 mm, bez poprzeczek na wysokości od 130 do 210 mm nad posadzką. Podczas wizji lokalnej mierzymy próbkę, a następnie dobieramy model lub zalecamy zmiany w regałach.
Nie. WMS decyduje, gdzie składowany jest towar, a system dyspozytorski — który robot go przewiezie; łączą się przez interfejsy HTTP/JSON lub VDA5050.
Tak, korzystając z podwozia pod zabudowę: zapewnia ono interfejsy mechaniczne, elektryczne i komunikacyjne, a moduł zabudowy budują Państwo sami. Klienci z kompetencjami w zakresie systemów wbudowanych mogą też tworzyć oprogramowanie bezpośrednio na sterowniku głównym, bez pisania algorytmów nawigacji od zera. Możemy najpierw przesłać dokumentację interfejsów i modele 3D.
Wymiana taniej części eksploatacyjnej na miejscu trwa kilkadziesiąt minut, a kluczowej części — od 1 do 2 godzin, jeśli część zapasowa jest pod ręką; bez niej robot czeka na część, w Chinach zwykle od 2 do 5 dni. Dlatego w projektach z 10 lub więcej robotami zalecamy utrzymywanie zapasu wymienionych przez nas części.
NASTĘPNY KROK
Prosimy opisać regały, masy ładunków, trasy i liczbę przejazdów na godzinę, a prześlemy Państwu koncepcję.
DO WYCENY POTRZEBUJEMY
Dziękujemy. Nasi inżynierowie zapoznają się z przesłanymi przez Państwa warunkami w obiekcie i odpowiedzą w ciągu jednego dnia roboczego.
Sprawa pilna? Prosimy dzwonić bezpośrednio: +86 18168891000.
Aplikacja pocztowa otworzyła się z wypełnionym zapytaniem. Prosimy kliknąć „Wyślij”, aby przesłać je na adres tommy@wxjsr.com.